Мотор постоянного тока с редуктором
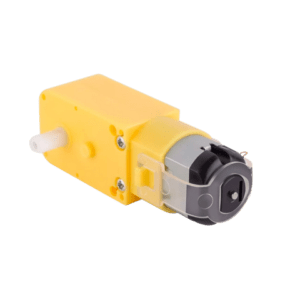
Чтобы привести в движение шасси робота, разработчики, как правило, применяют моторы-редукторы. Они способны при небольших размерах обеспечивать достаточную силу тяги для реализации уверенного движения. Среди любительских легковесных роботов, фаворитом в этом направлении является мотор постоянного тока с редуктором 1:48, внешний вид которого показан на рисунке №1.
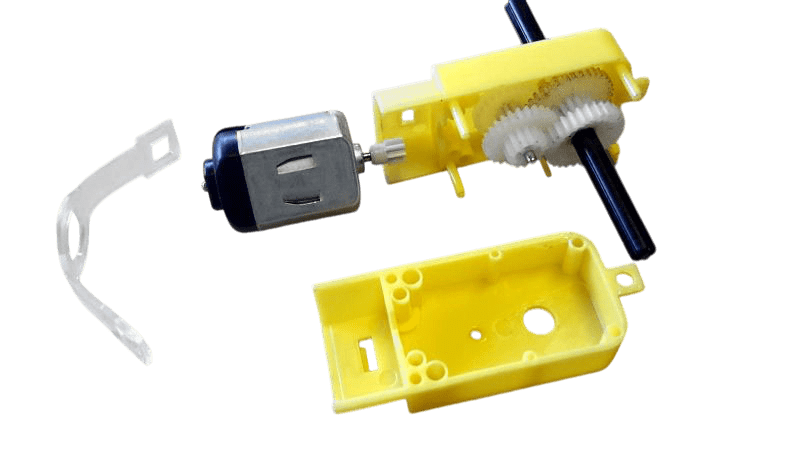
Редуктор данного мотора содержит шестерни из прочного пластика. Тем не менее, для управления массивными конструкциями использовать его не рекомендуется. Силиконовый хомут не даёт двигателю выпасть из редукторного корпуса, но он может быть отстёгнут вручную. Такой подход позволяет легко заменить двигатель на аналогичный при выходе последнего из строя.
Технические характеристики
Применительно к данным моторам-редукторам, можно выделить следующие технические характеристики:
- Диапазон напряжений питания: 3В – 8В;
- Номинальный ток потребления при напряжении 3,6В: 240 мА;
- Передаточное число редуктора: 1/48;
- Скорость вращения при напряжении 3,6В без нагрузки: 170 об/мин.
- Крутящий момент при напряжении 6В: 800 г/см;
- Диаметр вала: 5.4 мм;
- Габариты (для прямой модификации): 64мм х 20мм х 20мм;
- Масса: 26 грамм.
Ответ: Количество оборотов в минуту зависит от напряжения питания и от сопротивления обмотки двигателя. В таблице ниже приведены некоторые практические данные, полученные опытным путём:
Напряжение | Мотор-редуктор с обмоткой 3 Ом | Мотор-редуктор с обмоткой 6 Ом | ||
Оборотов/мин. | Потребление | Оборотов/мин. | Потребление | |
3,7V | 195 | 120 мА | 138 | 120 мА |
4,8V | 258 | 130 мА | 192 | 125 мА |
6V | 330 | 150 мА | 246 | 130 мА |
7,4V | 408 | 170 мА | 312 | 135 мА |
12V | 672 | 270 мА | 480 | 160 мА |